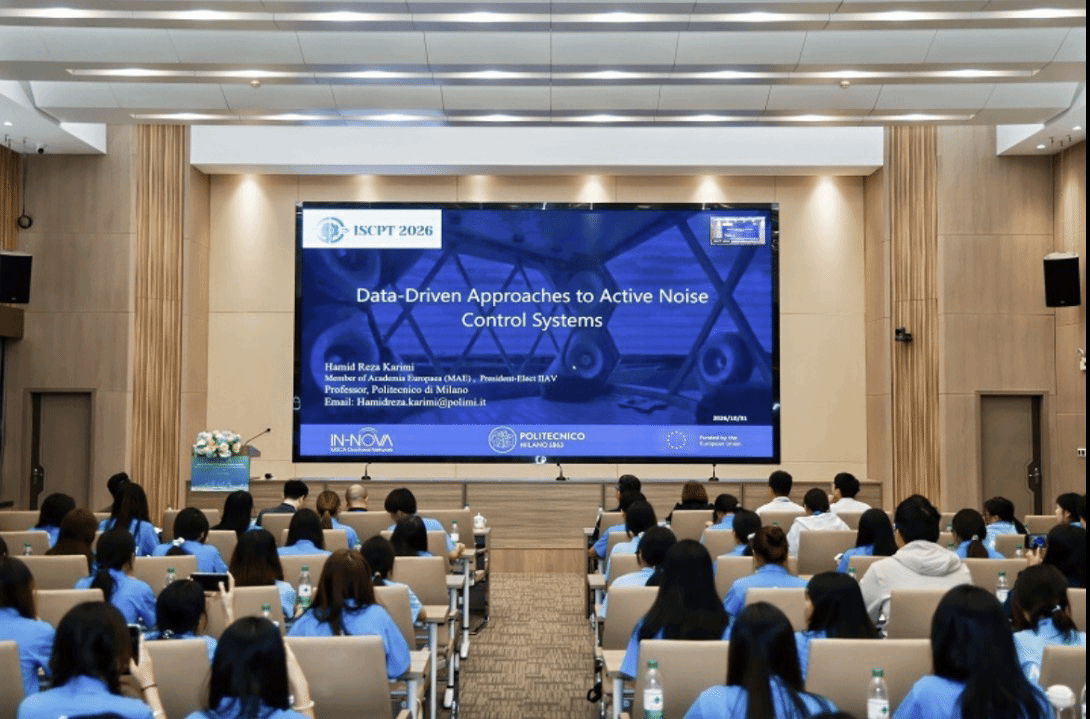
10月30日至11月1日,2026智能科学与信息物理技术学术会议(ISCPT 2026)在学校花果山校区举行。会议由学校承办,湛江科技学院、广东工商职业技术大学支持筹办。海内外高校、科研院所及产业研发机构专家、青年学者与科研骨干参会。
会议围绕智能科学与信息物理技术前沿展开研讨,聚焦可信AI智能体、微纳机器人自主控制与工业主动噪声控制等方向。针对自主智能体协同决策中的行为溯源与权责监管瓶颈,提出以区块链原生仿真沙箱与链上存证构建可复现、可验证的标准化底座;面向微观多物理扰动下传统机理控制器适配不足的难题,主张以机器学习与强化学习推动控制范式从“建模驱动”转向“数据驱动”,并延伸至微纳集群协同与虚实融合仿真;针对工业降噪依赖声学标定、复杂工况适应性弱的痛点,提出以深度学习重构声场表征、融合近模型控制框架跳出机理建模束缚。青年学者同步就数据驱动智能控制、可信多智能体系统、数字孪生与工业CPS等方向作分享。